
01 / UPPER BODY
上身总成
两条 7 自由度机械臂共 14 个关节电机,单臂工作半径 840 mm、负载 5 kg;末端标配 OmniPicker 夹爪,可选配灵巧手。头部与腕部 RGB-D 相机提供操作视觉。
LAJIU R&D / WHEELED HUMANOID ROBOT
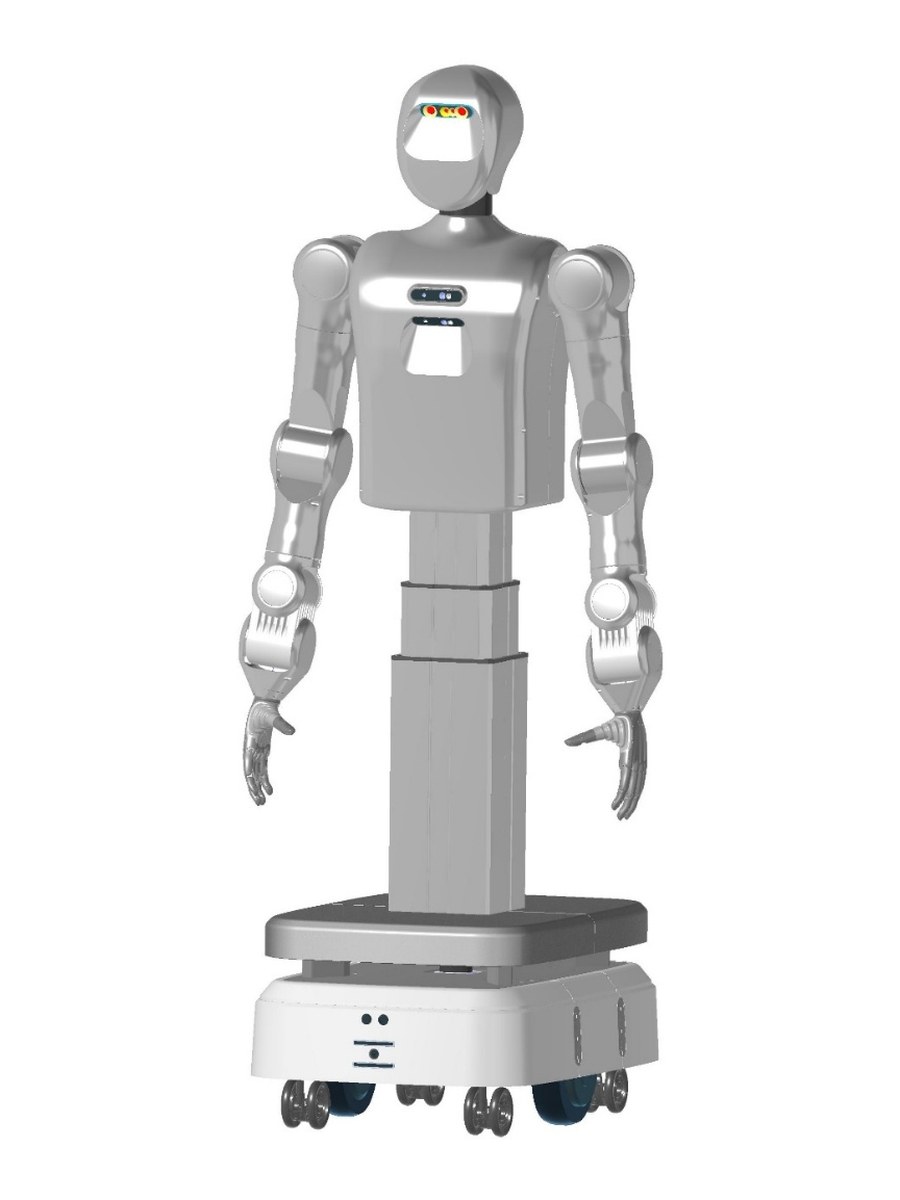
腊久研发的双臂轮式人形机器人。双 7 自由度机械臂、升降立柱与移动底盘组合,覆盖 0–2088 mm 作业高度;支持遥操作数据采集、VLA 模型微调与真机部署,面向工业搬运、分拣、质检与具身智能研发。
ARCHITECTURE
上身、立柱与底盘协同,兼顾移动范围与操作高度。
01 / UPPER BODY
两条 7 自由度机械臂共 14 个关节电机,单臂工作半径 840 mm、负载 5 kg;末端标配 OmniPicker 夹爪,可选配灵巧手。头部与腕部 RGB-D 相机提供操作视觉。
02 / LIFTING COLUMN
400 mm 行程、升降速度 55–80 mm/s、精度 1 mm,按工作台面调整作业高度;整机高度在 1395 mm 与 1795 mm 之间变化。
03 / MOBILE BASE
激光雷达与 RGB-D 相机融合导航,移动速度最高 1.2 m/s,可通过 63 cm 窄道、10° 坡道;三元锂电池支持自动回充。
DEMONSTRATIONS
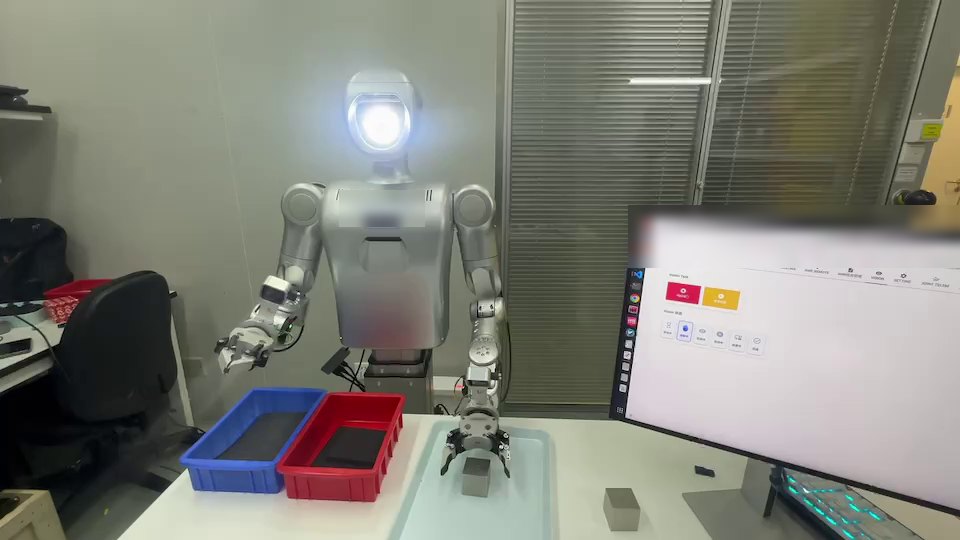
研发测试环境实拍,人员及第三方标识已作模糊处理。
机器人移动至工作台,抓取物料并放入料盒。
将零件分别放入不同颜色的料盒,旁边为 Web 操作界面。
双臂抓取毛巾并放入容器。
EMBODIED AI DEVELOPMENT
Gen3.5 提供完整的具身智能开发链路:采集人类示教数据,微调 VLA 模型,再部署回机器人执行自然语言指令。
应用方向
操作员佩戴 Meta Quest 3 头显,以手部追踪遥操作双臂,同步录制视频与关节状态数据。
对示教数据进行片段切分、任务标签定义与坐标系转换,形成训练数据集。
基于 NVIDIA GR00T N1.7 基础模型在 GPU 服务器上微调,使机器人按自然语言指令执行抓取与放置。
推理可在服务器或机载 Jetson AGX Orin 上运行,指令经 ROS 2 下发;Web HMI 统一监控状态、控制底盘与立柱并管理任务。
SAFETY
SPECIFICATIONS
参数以腊久 Gen3.5 参数表为准。
| 包装尺寸(宽×厚×高) | 540 × 490 × 1440 mm |
|---|---|
| 整机尺寸 · 立柱最高 | 540 × 490 × 1795 mm |
| 整机尺寸 · 立柱最低 | 540 × 490 × 1395 mm |
| 总自由度 | 15(单臂 7×2 + 立柱 1,灵巧手不计) |
| 整机重量 | 98 kg |
| 双臂可达高度 | 0–2088 mm(手掌中心) |
| 自由度 | 7 |
|---|---|
| 工作半径 | 840 mm |
| 负载 | 5 kg |
| 末端重复定位精度 | ±0.05 mm |
| 腰部自由度 | 1 |
|---|---|
| 立柱行程 | 400 mm |
| 立柱升降速度 | 55–80 mm/s |
| 立柱精度 | 1 mm |
| 移动速度 | 1.2 m/s |
|---|---|
| 驱动方式 | 全向双轮差速 |
| 最小通过窄道 | 63 cm |
| 爬坡角度 | 10° |
| 过坎能力 | 宽 ≤ 6 cm,高 ≤ 2 cm |
| 算力模组 | Jetson AGX Orin 64 GB,275 TOPS |
|---|
| 视觉 | RGB-D 相机:头部 ×1、胸部 ×2、腕部 ×2 |
|---|---|
| 激光雷达 | 水平 360°,0.22–40 m |
| 力传感器 | 各关节内置扭矩传感器(选配) |
| 末端配置 | OmniPicker(标配);灵巧手(选配) |
|---|
| 电池类型 | 三元锂电池,可自动充电 |
|---|---|
| 容量 | 30 Ah |
| 输出电压 | 48 V |
| 续航时间 | 4–6 h |
| VLA、遥操作、训练环境 | 支持 |
|---|
| 整机质保 | 1 年(具体条款以合同为准) |
|---|---|
| 技术支持 | 腊久官方支持 |
参数来源:腊久 Gen3.5 参数表(2026 年 10 月)。产品持续迭代,最终配置与参数以报价时的技术协议为准。演示视频为研发测试环境实拍,画面中的人员及第三方标识已作模糊处理;视频用于展示功能,不代表特定项目的节拍或成功率。
FAQ
单臂负载 5 kg,末端重复定位精度 ±0.05 mm,单臂工作半径 840 mm。负载包含末端执行器及工件重量,选配末端需按实际重量核对。
续航 4–6 小时,三元锂电池容量 30 Ah、输出 48 V。电量低于 15% 时自动返回充电桩,也可通过 HMI 或遥控器手动触发回充。
支持。机器人提供遥操作数据采集、VLA 训练环境与 ROS 2 接口,可基于自有任务数据微调模型后部署到真机。具体开发资料与培训范围按项目确认。
标配 OmniPicker 夹爪,可选配灵巧手。需要其他末端工具时,请提供工件、抓取方式与重量,以便评估接口与负载。
面向全球客户询价。请提供应用场景、作业对象、末端配置、数量与目的地,价格、交期、运输与服务安排在报价中确认。
ENQUIRE / GEN3.5
请说明应用场景、作业对象(尺寸与重量)、现场条件、末端配置(夹爪或灵巧手)、数量与目的地,以及是否需要数据采集与模型训练支持。